-
E-mail
457695147@qq.com,825153992@qq.com
- Telefone
-
Endereço
No. 4-1-1733, Praça Internacional Oriental, Ponte de Jima, Distrito de Chenghua, Chengdu
Categorias do produto
Chengdu AiControl Electronic Technology Co., Ltd.

AQMD6015BLS-A1 DC motor sem escovas
NegociávelAtualização em07/28
- Modelo
- Natureza do fabricante
- Produtores
- Categoria do produto
- Local de origem
Visão geral
AQMD6015BLS-A1 DC motor sem escovas
Detalhes do produto

Características
lTensão de suporte9V~60VCorrente máxima de saída20ACorrente de saída nominal15A
lSuporte para regulação de velocidade(Pressão reguladora)Controle de Torque(Corrente constante)Controle de ciclo fechado de velocidade(Velocidade estável)Controle de círculo fechado de posição(Controle de ângulo e distância)Vários modos de regulação de velocidade
lSuporta potenciadores, sinais analógicos, níveis lógicos, quantidade de interruptor,PWMFrequência, pulso,RS485Vários sinais de entrada
lSuporta a configuração do intervalo de tensão do sinal analógico e a configuração de tensão de nível lógico, o sinal analógico pode ser suportado0~3.3/5/10VVários níveis de tensão, níveis lógicos podem ser suportados0/3.3/5/12/24VTensão; Suporte para ajuste de linearidade de sinal analógico e configuração de limiar de nível lógico
lApoioRS485Comunicação múltipla, suporteMODBUS-RTUProtocolo de comunicação para vários controladores(ComoPLC)Controle de comunicação para proteção contra interrupções de comunicação
lSuporta o tempo de buffer de redução e o controle de aceleração de redução para redução automática e posicionamento preciso dentro de um percurso especificado
lCorrente do motorPIDControle regulador, precisão de controle de corrente0.1AIniciação máxima/Corrente de carga, freio(freio)A corrente pode ser configurada separadamente; Suporta o limite de fluxo de sobrecarga do motor e o bloqueio de paradas para evitar danos ao motor por sobrecarga
lResistência de freio de alta potência incorporada disponível6ACorrente contínua de freio
lAprendizagem em sequência de motores e proteção contra erros Hall
lSuporta o limite de rotação positiva e inversa do motor, com dois interruptores de limite externos para limites de rotação positiva e inversa, respectivamente
lSuporte para medição de velocidade do motor, detecção de bloqueio do motor/Limite de bloqueio para
lSuporte ao alarme de falha
l18kHzdoPWMFrequência, motor sem regulaçãoPWMGrito.
lMuito pequeno.PWMZona morta, apenas0.5us,PWMAlcance eficaz0.1%~100%
lTodas as interfacesESDProteção para ambientes complexos de campo
lUtilizaçãoARM Cortex-M3@72MHzProcessador
Parâmetros elétricos
| Projetos | Parâmetros |
| Tensão de entrada |
DC 8V~60V |
| Corrente de saída nominal | 16A |
| Corrente máxima de saída | 20A (não multiplo) / 30A (multiplo) |
| Corrente máxima de freio suave | 6A |
| Corrente pico de freio curto | 100A |
| Número de canais de saída | estrada única |
| Resistência do Potenciador | 10K~50K |
| A porta de sinal de entrada aceita a faixa de tensão | -0.5V~25V |
| Gama de sinal analógico de extremo único | Qualquer dentro da faixa de 0 ~ 10V, 0 ~ 3.3V, 0 ~ 5V, 0 ~ 10V, 1 ~ 4.2V, etc. |
| Gama de sinais analógicos diferenciais | -3.3V~3.3V |
| Gama de tensão de nível lógico | Qualquer na faixa de 0 a 24V, LvTTL, TTL, HvTTL, etc. |
| Parâmetros de comunicação RS485 | Taxa de transmissão de 9600 a 115200bps, 8 bits de dados, suporte a verificação singular, par e sem verificação, bits de verificação e bits de parada no total de 2 bits |
| Suporte ao Modbus | Suporte a Modbus-RTU, suporte a códigos de função 03H, 06H, 10H, configurado a partir da faixa de endereços da estação 1 a 128, suporte a transmissão |
| Resolução de detecção de corrente | 0.007A |
| Precisão de controle de fluxo constante | 0.1A |
| Gama de regulação da velocidade do ar | 0~100.0% |
| Gama de regulação de controle constante | -3276.8~3276.7Hz |
| Gama de regulação de controle de posição | -2147483648~2147483647 |
| Gama de regulação de controle de torque | 0~20.0A |
| Controle de limite | apoio; Limite de interruptor de dois limites externos ou limite de bloqueio |
| Iniciação suave / freio suave | apoio; Iniciação de fluxo limitado, freio e ajuste de tempo e aceleração de redução |
| Proteção contra sobrecorrente/bloqueio | apoio; Saída de fluxo limite de tempo; Pode parar ao bloquear |
| Proteção contra retroalimentação | apoio; Proteção contra fusível 20A incorporado |
| Proteção de curto-circuito de saída | Fusível 20A incorporado |
| Tempo de travagem | Fregamento suave geralmente 0.1s ~ 0.3s |
| Temperatura de funcionamento da placa-mãe | -25℃~85℃ |
| Dimensões | 16.0cm×9.6cm×5.6cm |
Introdução ao princípio:
Este motor usa tecnologia líder de detecção precisa de corrente do motor, auto-medição de velocidade do motor sensível sem escova, detecção de posição de rotação do motor sensível sem escova, tecnologia de frenagem de corrente constante (ou freio) de corrente regenerativa e tecnologia de regulação PID poderosa para controlar perfeitamente a inversão positiva suave do motor, mudança de direção e freio, regulação de corrente de saída em tempo real para evitar o excesso de corrente, controle preciso da velocidade de rotação do motor e posição de rotação, tempo de resposta do motor curto e contraimpulso pequeno.
Motor mais controle de redução:A corrente é ajustada automaticamente e a aceleração é controlada automaticamente pelo modo de inicialização suave, o motor pode ser iniciado rapidamente e suavemente e o contraimpulso é pequeno. Suporta configurações de tempo de redução e aceleração de redução.
Controle do freio do motor:O modo de frenagem de consumo de energia ajustado automaticamente pela corrente, o tempo de frenagem do motor é curto sem vibrações de impacto fortes. Suporta configuração de corrente de freio.
Controle de mudança de motor:O processo de comutação inversa do motor é controlado internamente pelo motor, o controle automático de desaceleração, freio suave e início suave, não importa a frequência com que o sinal de mudança de direção muda, não causará danos ao motor ou ao motor.
Controle constante do motor:Detecção de velocidade e posição de rotação através do sinal Hall, uso de algoritmo de regulação PID para controle de circuito fechado, suportando dois modos de controle de circuito fechado de velocidade e controle de circuito fechado de tempo-posição.
Controle de posição do motor:Detecção da posição de rotação através do sinal Hall, uso de algoritmos de regulação PID para o controle de posição em circuito fechado e desaceleração com resistência de freio.
Controle do torque do motor:Controle do tamanho do torque do motor ajustando o tamanho da corrente de saída.
Proteção contra sobrecarga e bloqueio do motor:Quando o motor está sobrecarregado, o motor limitará a saída de corrente para proteger o motor de forma eficaz; Quando o motor está bloqueado, o motor detecta esse estado e trava o motor.
Supressão de interferências internas:O acoplamento entre o circuito de acionamento e o circuito de controle através do consumo de interferência e da supressão de interferência transitória pode garantir eficazmente que o circuito de controle não seja afetado pela interferência do circuito de acionamento.
Supressão de interferências externas:Use dispositivos de proteção ESD e circuitos de vazamento eletrostático para proteger toda a interface de ESD, para que o circuito interno funcione de forma estável e proteja os dispositivos internos de danos elétricos estáticos de alta tensão transitórios adicionados à interface.
485 Supressão de interferência de comunicação:O circuito 485 é isolado usando um chip de isolamento de sinal e energia para suprimir a interferência.
Definição da interface

Configuração do interruptor de discagem
1. Configuração do modo de controle
| SW1-SW7 | SW8 | Modo de controle |
| Arbitrário | OFF | Controle de sinal digital/analógico |
| Endereço do avião | ON | 485 Controle de comunicação |
2. Escolha da fonte do sinal
| SW4 | SW5 | SW8 | Fonte do sinal |
| OFF | OFF | OFF | Potenciadores |
| ON | OFF | OFF | Sinal analógico |
| OFF | ON | OFF | PWM / pulso / frequência |
| ON | ON | OFF | Programas integrados |
3. Configuração da corrente nominal do motor
| SW1-SW3 | SW4-SW7 | SW8 | Valor de corrente nominal do motor |
| OFF OFF OFF | Arbitrário | OFF | Corrente nominal configurada com porta serial, padrão 14A |
| ON OFF OFF | Arbitrário | OFF | 8A |
| OFF ON OFF | Arbitrário | OFF | 10A |
| ON ON OFF | Arbitrário | OFF | 12A |
| OFF OFF ON | Arbitrário | OFF | 14A |
| ON OFF ON | Arbitrário | OFF | 16A |
| OFF ON ON | Arbitrário | OFF | 18A |
| ON ON ON | Arbitrário | OFF | 20A |
3. Configuração do modo de trabalho
| SW4-SW5 | SW6-SW7 | SW8 | Modo de regulação de velocidade |
| Não ao mesmo tempo | OFF OFF | OFF | Ajuste da velocidade |
| ON OFF | OFF | Controle de torque | |
| OFF ON | OFF | Controle de circuito fechado de velocidade | |
| ON ON | OFF | Controle de circuito fechado de posição | |
| Ao mesmo tempo, on | OFF OFF | OFF | Aprendizagem Elétrica |
| ON OFF | OFF | Viagem de aprendizagem | |
| OFF ON | OFF | Controle de velocidade padrão | |
| ON ON | OFF | Reservar |
Uso típico
1. Soltação de um único potencial de ocupação de espaço / circuito fechado de regulação de velocidade

Este uso do processo de trabalho é: usar o regulamento da velocidade do potenciador VR1; Pressione B1, o motor gira positivamente, B1 rebota, o motor pára, quando o limite de rotação positiva o motor pára, então pressione B1 inválido; Pressione B2, o motor é invertido, B2 salta, o motor pára, quando o limite é invertido, o motor pára e pressione B2 sem efeito.
2. Proporção de ocupação de espaço de duplo potenciador / modo de regulação de velocidade de anel fechado

Este uso de conexão inclui controle independente de duplo potenciador e controle colaborativo de duplo potenciador. Para o modo de controle independente, o uso de dois potenciadores para regular a velocidade do motor de inversão positiva, através de um interruptor para controlar a partida e parada do motor e a direção; Para o modo de controle colaborativo, o potencial VR2 ajusta a tensão de referência do ponto médio e controla a velocidade e a direção do motor comparando a tensão de saída do potencial VR1 e VR2. Reverta o limite positivamente através do interruptor de limite.
3. Single chip sinal PWM ocupação de espaço / circuito fechado modo de regulação de velocidade

Este monochip de uso ajusta a velocidade do motor através do sinal PWM de saída e controla a inversão positiva e a parada de emergência do motor através de IO. A unidade com conexão com a fonte de energia de um único chip; Saída PWM da máquina single-chip IN1 para regulação de velocidade; O IN2 e o IN3 estão ligados a dois IOs do monochip para controlar a inversão positiva do motor e a frenagem de emergência, respectivamente. A inversão de entrada é limitada separadamente pelo interruptor de limite.
4. Conexão de controle de posição de sinal de pulso de um único chip

Este uso permite que um único chip controle a posição do motor por meio de sinais de pulso. O COM da unidade está conectado à fonte de alimentação da máquina de um único chip; IN1 ligado ao IO1 do monochip, aceita o sinal de pulso do monochip para controlar o passo do motor; IN2 ligado ao IO2 de um único chip para controlar a direção do passo; IN3 para o IO3 de um único chip para controlar a parada de emergência; VO conectado ao IO0 do chip único, sinal de conclusão de saída para notificar a localização do chip único O processo de controle foi concluído; Os interruptores de limite SQ1 e SQ2 limitam os limites positivo e inverso, respectivamente.
Nota: a saída VO é de 3.3V nível lógico, se o chip não aceitar o nível lógico de 3.3V, é necessário transformá-lo para o nível lógico de 5V.
5.PLC sinal analógico para a conexão da velocidade de regulação da proporção de ar

Este uso PLC regula a velocidade do motor por meio de sinais analógicos e controla a partida, parada e inversão positiva do motor por meio de relés / interruptores. O COM do motor está ligado ao relé COM do PLC e ao sinal analógico; IN1 conecta a saída analógica do PLC AO para a regulação da velocidade; IN2 e IN3 conectam as saídas de relé / transistor Y2 e Y1 do PLC, respectivamente, para controlar a rotação positiva e inversa do motor; Os limites positivos e inversos são limitados pelos interruptores de limite SQ1 e SQ2, respectivamente.
Controle de posição de sinal de pulso PLC

Este uso permite que o PLC controle a rotação do motor através de sinais de pulso. A abordagem integrada típica para o controle de posição do sinal de pulso PLC é mostrada na Figura 5.12. com o sinal do PLC da unidade; IN1 aceita o PLC Y3, aceita o sinal de pulso do PLC para controlar o passo do motor; IN2 ligado ao PLC Y2, para controlar a direção do passo; IN3 ligado ao PLC Y1, para controlar a parada de emergência do motor; A porta VO da unidade é ligada em série com uma resistência de 240 Euro e um acoplamento óptico é conectado entre VO e COM e X1 e 24V + do PLC para emitir um sinal de conclusão para notificar que o processo de controle de posição do PLC está concluído. Os interruptores de limite SQ1 e SQ2 limitam os limites positivo e inverso, respectivamente.
7.485 Conexão de controle multicomputador de comunicação

As linhas de comunicação 485 de cada unidade estão ligadas em paralelo de forma A-A e B-B a uma estação mestre 485, que opera independentemente para cada unidade através do endereço de estação configurado pelo dispositivo. O endereço de cada unidade configurada deve ser único e não duplicado com outras unidades.
Programa de exemplo para PC (com código fonte) para depuração de motores, configuração de parâmetros ou desenvolvimento secundário

Tamanho do produto

O tamanho é de 13,6 cm x 8,2 cm x 4,5 cm. O orificio de instalação é de 4 mm e a distância do centro do orificio de instalação ao lado é de 9 mm.
Anexo: AQMD_BLS Série Tabela de seleção de motor sem escovas
|
Modelo |
Máxima adaptação do motor |
Corrente máxima / corrente nominal |
Corrente máxima de freio de consumo de energia |
freio |
Sinal de controle |
Tamanho do produto |
|
AQMD3605BLS (Tamanho compacto) |
12V-30W 24V-85W 36V-125W |
7A/5A |
3ANão tem grande corrente.Alterações frequentes de freio |
Modo de freio de resistência sem freio |
Único/Duplopotenciais,0~3.3Vsinais analógicos,0/3.3/5/24VNível lógico,interruptorO botão,PWMpulso, frequência.、RS485 |
70mm×65mm×21mmPlaca nua |
|
AQMD2408BLS-M (485Proteção/Proteção contra sobreaquecimento/Detecção de tensão/Grande momento de início. Os principais materiais são originais nacionais) |
12V-50W 24V-135W |
16A |
3ANão tem grande corrente.Alterações frequentes de freio |
Modo de freio de resistência sem freio |
Único/Duplopotenciais,0~3.3Vsinais analógicos,0/3.3/5/24VNível lógico,interruptorO botão,PWMpulso, frequência.、RS485 |
55mm×55mm×17mm Placa nua |
|
10A |
||||||
|
AQMD3608BLS |
12V-50W 24V-135W 36V-200W |
10A/8A |
3ANão tem grande corrente.Alterações frequentes de freio |
Modo de freio de resistência sem freio |
Único/Duplopotenciais,0~3.3/5/10Vsinais analógicos,0/3.3/5/24VNível lógico,interruptorO botão,PWMpulso, frequência.、RS485 |
92mm×87mm×30mmPlaca nua ou 115mm×90mm×40mm Casco de plástico |
|
AQMD6010BLS |
12V-60W 24V-170W 36V-250W 48V-335W 60V-420W |
12A/10A |
6A |
Proprio |
Único/Duplopotenciais,0~3.3/5/10Vsinais analógicos,0/3.3/5/24VNível lógico,interruptorO botão,PWMpulso, frequência.、RS485 |
136mm×82mm×45mm |
|
AQMD6010BLS-A (485Isolamento, atualização de terminais) |
||||||
|
AQMD6010BLS-A1 (485Isolamento/Proteção contra sobreaquecimento/Detecção de tensão/Grande torque de arranque) |
12V-60W 24V-170W 36V-250W 48V-335W 60V-420W |
20A |
6A |
Proprio |
Único/Duplopotenciais,0~3.3/5/10Vsinais analógicos,0/3.3/5/24VNível lógico,interruptorO botão,PWMpulso, frequência.、RS485 |
136mm×82mm×45mm |
|
12A |
||||||
|
AQMD6010BLS-B2 (485Proteção/Proteção contra sobreaquecimento/Detecção de tensão/Grande momento de início. Os principais materiais são originais nacionais) |
12V-60W 24V-170W 36V-250W 48V-335W 60V-420W |
20A |
6A |
Proprio |
Único/Duplopotenciais,0~3.3/5/10Vsinais analógicos,0/3.3/5/24VNível lógico,interruptorO botão,PWMpulso, frequência.、RS485 |
136mm×82mm×45mm |
|
12A |
||||||
|
AQMD6015BLS-A1 (485Isolamento/Proteção contra sobreaquecimento/Detecção de tensão/Grande torque de arranque) |
12V-90W 24V-250W 36V-370W 48V-500W 60V-630W |
30A |
6A |
Proprio |
Único/Duplopotenciais,0~3.3/5/10Vsinais analógicos,0/3.3/5/24VNível lógico,interruptorO botão,PWMpulso, frequência.、RS485 |
136mm×82mm×45mm |
|
20A |
||||||
|
AQMD6020BLS (485Isolamento) |
12V-100W 24V-270W 36V-400W 48V-540W 60V-670W |
20A/16A |
6A |
Proprio |
Único/Duplopotenciais,0~3.3/5/10Vsinais analógicos,0/3.3/5/24VNível lógico,interruptorO botão,PWMpulso, frequência.、RS485 |
160mm×96mm×55mm |
|
AQMD6030BLS (485Isolamento) |
12V-180W 24V-500W 36V-750W 48V-1000W 60V-1250W |
35A/30A |
20A |
Proprio |
Único/Duplopotenciais,0~3.3/5/10Vsinais analógicos,0/3.3/5/24VNível lógico,interruptorO botão,PWMpulso, frequência.、RS485 |
178mm×108mm×68mm Casco de liga de alumínio |
|
AQMD6030BLS-A1 (485Isolamento/Proteção contra sobreaquecimento/Detecção de tensão/Grande torque de arranque) |
12V-180W 24V-500W 36V-750W 48V-1000W 60V-1250W |
50A |
20A |
Proprio |
Único/Duplopotenciais,0~3.3/5/10Vsinais analógicos,0/3.3/5/24VNível lógico,interruptorO botão,PWMpulso, frequência.、RS485 |
178mm×108mm×68mm Casco de liga de alumínio |
|
35A |
||||||
|
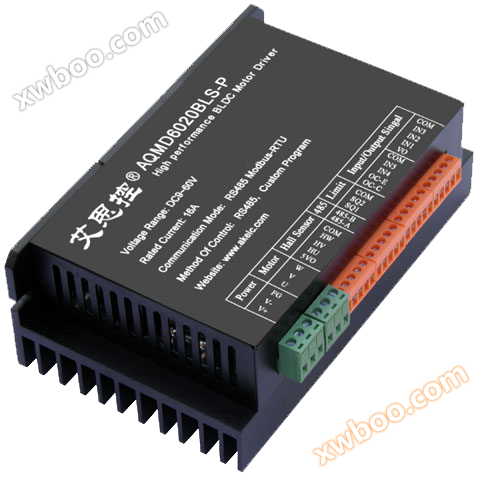
AQMD6020BLS-P (Programável) |
12V-100W 24V-270W 36V-400W 48V-540W 60V-670W |
20A/16A |
20A |
Proprio |
RS485Processo personalizado |
160mm×96mm×55mm |
|
AQMD6030BLS-P (485Isolado e programável) |
12V-180W 24V-500W 36V-750W 48V-1000W 60V-1250W |
35A/30A |
20A |
Proprio |
RS485Processo personalizado |
178mm×108mm×68mm Casco de liga de alumínio |
Informações de contato
Endereço: 4-1-1733, Dongjing International Square, Qinma Bridge, Chengdu, China
Telefone:
Correio: hejingyb@126.com
Endereço: www.akelc.com
Link de compra do Alibaba: detail.1688.com/offer/.html
Categoria: Produtos padrão