-
E-mail
457695147@qq.com,825153992@qq.com
- Telefone
-
Endereço
No. 4-1-1733, Praça Internacional Oriental, Ponte de Jima, Distrito de Chenghua, Chengdu
Categorias do produto
Chengdu AiControl Electronic Technology Co., Ltd.

AQMD6030BLS DC motor sem escovas
NegociávelAtualização em07/28
- Modelo
- Natureza do fabricante
- Produtores
- Categoria do produto
- Local de origem
Visão geral
Tensão de suporte 9V-60V; Corrente de saída máxima 35A, corrente de saída nominal 30A
Detalhes do produto

Características
| Tensão de suporte 9V-60V; Corrente de saída máxima 35A, corrente de saída nominal 30A |
| Suporte a potenciadores e interruptores, sinais analógicos e níveis lógicos, sinais de pulso PWM/frequência, sinais de entrada múltiplos RS485 |
| ◆ Suporta a velocidade de regulação da relação de ocupação de ar (regulação da pressão), controle de ciclo fechado de velocidade (velocidade estável), controle de ciclo fechado de posição (passo / servo), controle de torque (fluxo estável) vários modos de regulação de velocidade |
| ◆ Suporta a velocidade de inversão positiva de controle de um único potenciador, duplo potenciador independente, duplo potenciador comparativo |
| ◆ Suporta a configuração da faixa de tensão do sinal analógico e a configuração de tensão de nível lógico, o sinal analógico pode suportar a faixa de tensão de 0 a 3,3/5/10V, o nível lógico pode suportar a tensão de 0/3,3/5/12/24V; Suporte para ajuste de linearidade de sinal analógico e configuração de limiar de nível lógico |
| ◆ Suporte PWM externo, sinal de frequência para a regulação da velocidade do motor, suporte ao sinal de pulso externo para o controle de passo do motor |
| Isolamento de comunicação RS485, suporte ao protocolo de comunicação MODBUS-RTU; Suporta o uso de 485 pares de motores para ocupação de espaço, velocidade estável, posição e controle híbrido de vários modos de regulação de velocidade |
| • Suporte ao controle de aceleração; Controle suave durante o controle de circuito fechado de velocidade, além de desaceleração e mudança de direção; O controle de circuito fechado de posição calcula e regula automaticamente a velocidade em tempo real de acordo com a posição de movimento para um movimento suave e preciso até a posição alvo |
| ◆ Controle de regulamento PID de corrente do motor, corrente máxima de inicialização / carga, corrente de freio pode ser configurada separadamente; Suporte ao limite de fluxo de sobrecarga do motor, bloqueio de parada de rotação |
| ◆ Suporte para limite de interruptor de limite externo e limite de bloqueio |
| Frequência PWM de 18kHz, regulação da velocidade do motor sem grito PWM |
| Proteção ESD completa para ambientes complexos de campo |
| ◆ Use a caixa do grande radiador de liga de alumínio espessa, bom efeito de refrigeração |
Visão geral dos princípios
Esta unidade usa tecnologia líder de detecção precisa de corrente do motor, auto-medição de velocidade do motor sensível sem escova, detecção de posição de rotação do motor sensível sem escova, tecnologia de freio de corrente constante de regeneração (ou freio) e tecnologia de regulação PID poderosa para controlar perfeitamente a inversão positiva suave do motor, a mudança de direção e a freiagem.Regulação em tempo real da corrente de saída para evitar excesso de corrente,Controle com precisão a velocidade e a posição de rotação do motor, o tempo de resposta do motor é curto e a contraforça é pequena.
| Motor mais controle de redução:A corrente é ajustada automaticamente e a aceleração é controlada automaticamente pelo modo de inicialização suave, o motor pode ser iniciado rapidamente e suavemente e o contraimpulso é pequeno. Suporta configurações de tempo de redução e aceleração de redução. |
| Controle do freio do motor:O modo de frenagem de consumo de energia ajustado automaticamente pela corrente, o tempo de frenagem do motor é curto sem vibrações de impacto fortes. Suporta configuração de corrente de freio. |
| Controle inverso do motor:O processo de comutação inversa do motor é controlado internamente pelo motor, o controle automático de desaceleração, freio suave e início suave, não importa a frequência com que o sinal de mudança de direção muda, não causará danos ao motor ou ao motor. |
| Controle constante do motor:Detecção de velocidade e posição de rotação através do sinal Hall, uso de algoritmo de regulação PID para controle de circuito fechado, suportando dois modos de controle de circuito fechado de velocidade e controle de circuito fechado de tempo-posição. |
| Controle de posição do motor:Detecção da posição de rotação através do sinal Hall, uso de algoritmos de regulação PID para o controle de posição em circuito fechado e desaceleração com resistência de freio. |
| Controle do torque do motor:Controle do tamanho do torque do motor ajustando o tamanho da corrente de saída. |
| Proteção contra sobrecarga e bloqueio do motor:Quando o motor está sobrecarregado, o motor limitará a saída de corrente para proteger o motor de forma eficaz; Quando o motor está bloqueado, o motor detecta esse estado e trava o motor. |
| Supressão de interferências internas:O acoplamento entre o circuito de acionamento e o circuito de controle através do consumo de interferência e da supressão de interferência transitória pode garantir eficazmente que o circuito de controle não seja afetado pela interferência do circuito de acionamento. |
| Supressão de interferências externas:Use dispositivos de proteção ESD e circuitos de vazamento eletrostático para proteger toda a interface de ESD, para que o circuito interno funcione de forma estável e proteja os dispositivos internos de danos elétricos estáticos de alta tensão transitórios adicionados à interface. |
| 485 Supressão de interferência de comunicação:O circuito 485 é isolado usando um chip de isolamento de sinal e energia para suprimir a interferência. |
Parâmetros técnicos
| Projetos | Parâmetros |
|---|---|
| Tensão de entrada |
DC 9V~60V |
| Corrente de saída nominal | 30A |
| Corrente máxima de saída | 35A |
| Corrente máxima de freio suave | 20A |
| Corrente pico de freio curto | 200A |
| Número de canais de saída | estrada única |
| Resistência do Potenciador | 10K~50K |
| A porta de sinal de entrada aceita a faixa de tensão | 0~25V |
| Gama de sinal analógico de extremo único | Qualquer dentro da faixa de 0 ~ 10V, 0 ~ 3.3V, 0 ~ 5V, 0 ~ 10V, 1 ~ 4.2V, etc. |
| Gama de sinais analógicos diferenciais | -3.3V~3.3V, A faixa de tensão pode ser configurada, se também pode ser configurada de -2V a +2V |
| Gama de tensão de nível lógico | Qualquer dentro da faixa de 0-24V, LvTTL, TTL, HvTTL, PLC, etc. |
| Parâmetros de comunicação RS485 | Taxa de transmissão de 1200 a 115200bps, 8 bits de dados, suporte para peculiares, pares e sem verificação, bits de verificação e bits de parada no total de 2 bits |
| Suporte ao Modbus | Suporte a Modbus-RTU, suporte a códigos de função 03H, 06H, 10H, configurado a partir da faixa de endereços da estação 1 a 128, suporte a transmissão |
| Resolução de detecção de corrente | 0.014A |
| Precisão de controle de fluxo constante | 0.03A |
| Gama de regulação da velocidade do ar | -100.0%~0,0~100.0% |
| Gama de regulação de controle constante | -3276.8Hz~3276.7Hz |
| Gama de regulação de controle de posição | -2147483648~2147483647 |
| Gama de regulação de controle de torque | 0~30.0A |
| Controle de limite | apoio; Limite de interruptor de dois limites externos ou limite de bloqueio |
| Iniciação suave / freio suave | apoio; Iniciação de fluxo limitado, freio e ajuste de tempo e aceleração de redução |
| Proteção contra sobrecorrente/bloqueio | apoio; Saída de fluxo limite de tempo; Pode parar ao bloquear |
| Proteção contra retroalimentação | apoio; Proteção contra fusível 30A incorporado |
| Proteção de curto-circuito de saída | Fusível incorporado 30A |
| Tempo de travagem | Fregamento suave geralmente 0.1s ~ 0.3s |
| Temperatura de funcionamento da placa-mãe | -25℃~80℃ |
| Dimensões | 17.8cm×10.8cm×6.8cm |
Definição de tamanho

O tamanho é de 17,8 cm x 10,8 cm x 6,8 cm. O orificio de instalação é de 5 mm e a distância do centro do orificio de instalação ao lado é de 6 mm.
Definição da interface

NOTA: Nunca conecte o fio de uma fonte de alimentação ou de uma interface de motor com um potenciador, um limite ou uma interface de comunicação, caso contrário poderá queimar parte do dispositivo da unidade. O solo da fonte de energia ou do sinal de controle também não deve ser ligado ao casco, caso contrário, pode causar instabilidade no funcionamento do motor. Se houver condições, ligue a caixa ao solo.
Configuração do interruptor de discagem
1. Configuração do modo de controle
| SW1-SW7 | SW8 | Modo de controle |
|---|---|---|
| Arbitrário | OFF | Controle de sinal digital/analógico |
| Endereço do avião | ON | 485 Controle de comunicação |
2 – Escolha de fonte de sinal
| SW4 | SW5 | SW8 | Fonte do sinal |
|---|---|---|---|
| OFF | OFF | OFF | Potenciadores |
| ON | OFF | OFF | Sinal analógico |
| OFF | ON | OFF | PWM / pulso / frequência |
| ON | ON | OFF | Programas integrados |
3. Configuração da corrente nominal do motor
| SW1-SW3 | SW4-SW7 | SW8 | Valor de corrente nominal do motor |
|---|---|---|---|
| OFF OFF OFF | Arbitrário | OFF | Corrente nominal com configuração 485, padrão 24.5A |
| ON OFF OFF | Arbitrário | OFF | 12A |
| OFF ON OFF | Arbitrário | OFF | 15A |
| ON ON OFF | Arbitrário | OFF | 18A |
| OFF OFF ON | Arbitrário | OFF | 21A |
| ON OFF ON | Arbitrário | OFF | 24A |
| OFF ON ON | Arbitrário | OFF | 27A |
| ON ON ON | Arbitrário | OFF | 30A |
4. Configuração do modo de trabalho
| SW4-SW5 | SW6-SW7 | SW8 | Modo de regulação de velocidade |
|---|---|---|---|
| Não ao mesmo tempo | OFF OFF | OFF | Ajuste da velocidade |
| ON OFF | OFF |
Controle de torque |
|
| OFF ON | OFF | Controle de circuito fechado de velocidade | |
| ON ON | OFF | Controle de circuito fechado de posição | |
| Ao mesmo tempo, on | OFF OFF | OFF | Aprendizagem Elétrica |
| ON OFF | OFF | Viagem de aprendizagem | |
| OFF ON | OFF | Controle de velocidade padrão | |
| ON ON | OFF | Reservar |
Exemplo de ligação típica
1. Soltação de um único potencial de ocupação de espaço / circuito fechado de regulação de velocidade

O processo de trabalho de regulação de velocidade do potenciador é: pressione B1, o motor gira positivamente, use a regulação de velocidade do potenciador; O B1 dispara e o motor pára; Quando o motor pára após o limite de rotação positivo, pressione B1; Pressione B2, inverta o motor e use o regulador de velocidade do potenciador; B2 salta e o motor pára; Quando o limite é invertido, o motor pára e a pressão B2 é ineficaz.
2. Proporção de ocupação de espaço de duplo potenciador / modo de regulação de velocidade de anel fechado

Este duplo potenciador de ligação pode ser dividido em controle independente e controle colaborativo, quando é um controle independente, o motor inverte positivamente para regular a velocidade separadamente, o motor de controle através do interruptor permite e muda a direção de rotação do motor, através do interruptor de limite para o limite inverso positivo; Quando a marcha é controlada em colaboração, a tensão do potenciador 2 é definida como a tensão de referência, ajustando a tensão IN1 e IN2 para ajustar a velocidade e a direção do motor.
3. Single chip sinal PWM ocupação de espaço / circuito fechado modo de regulação de velocidade

O processo de trabalho desta ligação é: a porta COM do módulo de accionamento direto de potência do chip único; A saída PWM da máquina single-chip IN1 para regulação de velocidade; O IN2 e o IN3 estão ligados a dois IOs do monochip para controlar a inversão positiva do motor e a frenagem de emergência.
4. Single chip sinal de pulso de posição de controle de conexão

O processo de trabalho desta ligação é: a porta COM do módulo de accionamento direto de potência do chip único; IN1 é ligado a IO1 de um único chip para determinar o número de pulsos para o controle de posição do motor; O VO é conectado ao IO0 do chip único para completar o controle do sinal; O IN2 e o IN3 estão ligados a dois IOs do monochip para controlar a inversão positiva do motor e a frenagem de emergência. Nota: a saída VO é de 3.3V nível lógico, se o chip não aceitar o nível lógico de 3.3V, é necessário transformá-lo para o nível lógico de 5V.
5, PLC sinal analógico para a conexão da velocidade de regulação do ar

O processo de trabalho desta ligação é: IN1 conectado à porta AO do PLC para a regulação da velocidade; IN2 com PLC Y2, motor de controle de rotação positiva; O IN3 está conectado ao Y1 do PLC para controlar a inversão do motor.
Controle de posição do sinal de pulso PLC

O processo de trabalho desta junção é: IN1 conectado ao Y3 do PLC para determinar o número de pulsos para o controle de posição do motor; IN2 e IN3 estão conectados a dois IOs de um único chip para controlar a direção do motor e a frenagem de emergência; A resistência de 240Ω de VO é seguida de um acoplamento óptico indireto com COM, a saída de acoplamento óptico conecta o PLC + 24V com X1 para enviar o sinal de conclusão ao PLC.
485 Conexão de controle multicomputador de comunicação

As linhas de comunicação 485 de cada unidade estão ligadas em paralelo de forma A-A e B-B a uma estação mestre 485, que opera independentemente para cada unidade através do endereço de estação configurado pelo dispositivo. O endereço de cada unidade configurada deve ser único e não duplicado com outras unidades.
|
Modelo |
Máxima adaptação do motor |
Corrente máxima / corrente nominal |
Corrente máxima de freio de consumo de energia |
freio |
Sinal de controle |
Tamanho do produto |
|
AQMD3605BLS (Tamanho compacto) |
12V-30W 24V-85W 36V-125W |
7A/5A |
3ANão tem grande corrente.Alterações frequentes de freio |
Modo de freio de resistência sem freio |
Único/Duplopotenciais,0~3.3Vsinais analógicos,0/3.3/5/24VNível lógico,interruptorO botão,PWMpulso, frequência.、RS485 |
70mm×65mm×21mmPlaca nua |
|
AQMD2408BLS-M (485Proteção/Proteção contra sobreaquecimento/Detecção de tensão/Grande momento de início. Os principais materiais são originais nacionais) |
12V-50W 24V-135W |
16A |
3ANão tem grande corrente.Alterações frequentes de freio |
Modo de freio de resistência sem freio |
Único/Duplopotenciais,0~3.3Vsinais analógicos,0/3.3/5/24VNível lógico,interruptorO botão,PWMpulso, frequência.、RS485 |
55mm×55mm×17mm Placa nua |
|
10A |
||||||
|
AQMD3608BLS |
12V-50W 24V-135W 36V-200W |
10A/8A |
3ANão tem grande corrente.Alterações frequentes de freio |
Modo de freio de resistência sem freio |
Único/Duplopotenciais,0~3.3/5/10Vsinais analógicos,0/3.3/5/24VNível lógico,interruptorO botão,PWMpulso, frequência.、RS485 |
92mm×87mm×30mmPlaca nua ou 115mm×90mm×40mm Casco de plástico |
|
AQMD6010BLS |
12V-60W 24V-170W 36V-250W 48V-335W 60V-420W |
12A/10A |
6A |
Proprio |
Único/Duplopotenciais,0~3.3/5/10Vsinais analógicos,0/3.3/5/24VNível lógico,interruptorO botão,PWMpulso, frequência.、RS485 |
136mm×82mm×45mm |
|
AQMD6010BLS-A (485Isolamento, atualização de terminais) |
||||||
|
AQMD6010BLS-A1 (485Isolamento/Proteção contra sobreaquecimento/Detecção de tensão/Grande torque de arranque) |
12V-60W 24V-170W 36V-250W 48V-335W 60V-420W |
20A |
6A |
Proprio |
Único/Duplopotenciais,0~3.3/5/10Vsinais analógicos,0/3.3/5/24VNível lógico,interruptorO botão,PWMpulso, frequência.、RS485 |
136mm×82mm×45mm |
|
12A |
||||||
|
AQMD6010BLS-B2 (485Proteção/Proteção contra sobreaquecimento/Detecção de tensão/Grande momento de início. Os principais materiais são originais nacionais) |
12V-60W 24V-170W 36V-250W 48V-335W 60V-420W |
20A |
6A |
Proprio |
Único/Duplopotenciais,0~3.3/5/10Vsinais analógicos,0/3.3/5/24VNível lógico,interruptorO botão,PWMpulso, frequência.、RS485 |
136mm×82mm×45mm |
|
12A |
||||||
|
AQMD6015BLS-A1 (485Isolamento/Proteção contra sobreaquecimento/Detecção de tensão/Grande torque de arranque) |
12V-90W 24V-250W 36V-370W 48V-500W 60V-630W |
30A |
6A |
Proprio |
Único/Duplopotenciais,0~3.3/5/10Vsinais analógicos,0/3.3/5/24VNível lógico,interruptorO botão,PWMpulso, frequência.、RS485 |
136mm×82mm×45mm |
|
20A |
||||||
|
AQMD6020BLS (485Isolamento) |
12V-100W 24V-270W 36V-400W 48V-540W 60V-670W |
20A/16A |
6A |
Proprio |
Único/Duplopotenciais,0~3.3/5/10Vsinais analógicos,0/3.3/5/24VNível lógico,interruptorO botão,PWMpulso, frequência.、RS485 |
160mm×96mm×55mm |
|
AQMD6030BLS (485Isolamento) |
12V-180W 24V-500W 36V-750W 48V-1000W 60V-1250W |
35A/30A |
20A |
Proprio |
Único/Duplopotenciais,0~3.3/5/10Vsinais analógicos,0/3.3/5/24VNível lógico,interruptorO botão,PWMpulso, frequência.、RS485 |
178mm×108mm×68mm Casco de liga de alumínio |
|
AQMD6030BLS-A1 (485Isolamento/Proteção contra sobreaquecimento/Detecção de tensão/Grande torque de arranque) |
12V-180W 24V-500W 36V-750W 48V-1000W 60V-1250W |
50A |
20A |
Proprio |
Único/Duplopotenciais,0~3.3/5/10Vsinais analógicos,0/3.3/5/24VNível lógico,interruptorO botão,PWMpulso, frequência.、RS485 |
178mm×108mm×68mm Casco de liga de alumínio |
|
35A |
||||||
|
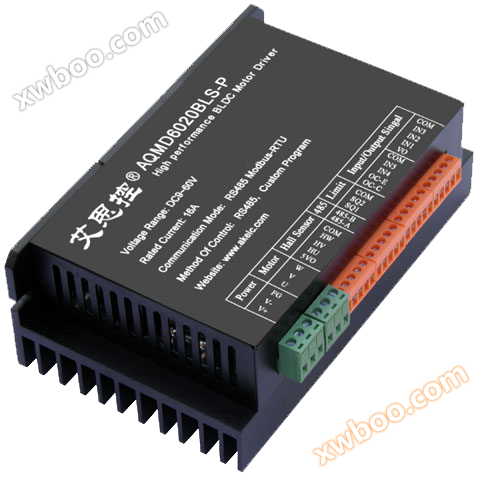
AQMD6020BLS-P (Programável) |
12V-100W 24V-270W 36V-400W 48V-540W 60V-670W |
20A/16A |
20A |
Proprio |
RS485Processo personalizado |
160mm×96mm×55mm |
|
AQMD6030BLS-P (485Isolado e programável) |
12V-180W 24V-500W 36V-750W 48V-1000W 60V-1250W |
35A/30A |
20A |
Proprio |
RS485Processo personalizado |
178mm×108mm×68mm Casco de liga de alumínio |
Informações de contato
Endereço: 4-1-1333, Dongjing International Square, Qinma Bridge, Chengdu, China
Telefone:
Correio: hejingyb@126.com
Endereço: www.akelc.com
Categoria: Produtos padrão